CAN Communication
CAN COMMUNICATIONSystem Description
CAN (Controller Area Network) is a serial communication line for real time application. It is an on-vehicle multiplex communication line with high data communication speed and excellent error detection ability. Many electronic control units are equipped onto a vehicle, and each control unit shares information and links with other control units during operation (not independent). In CAN communication, control units are connected with 2 communication lines (CAN H line, CAN L line) allowing a high rate of information transmission with less wiring. Each control unit transmits/receives data but selectively reads required data only.
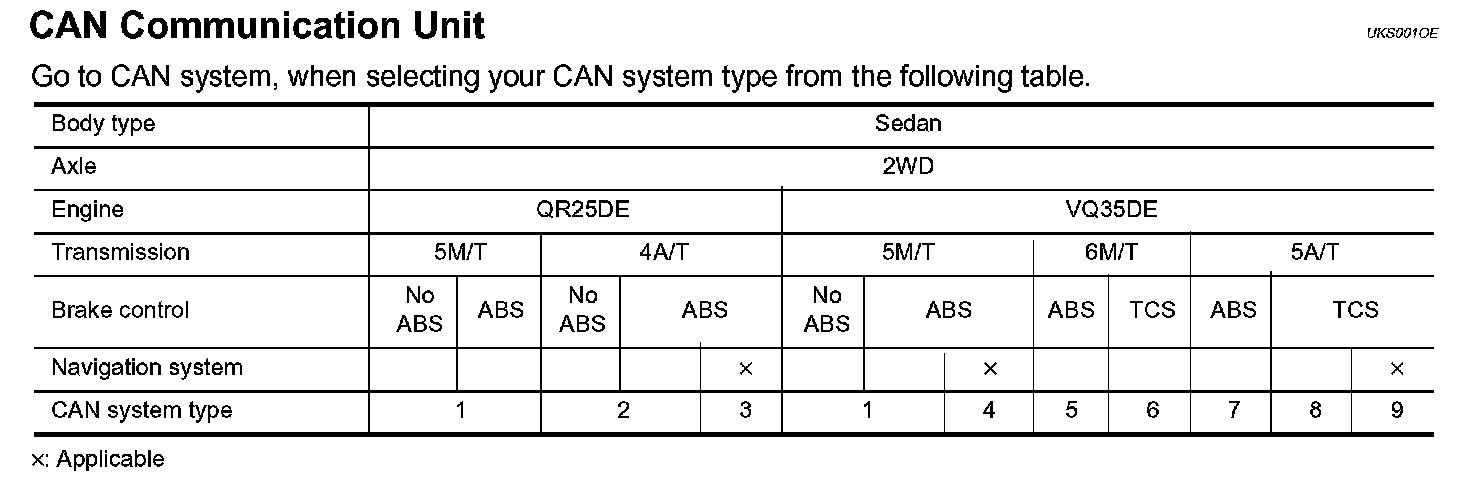
CAN Communication Unit
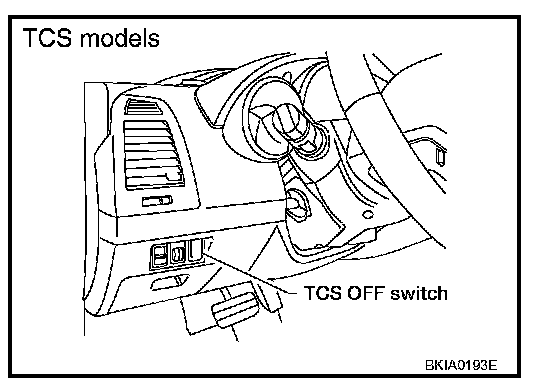
Vehicles equipped with TCS can be identified by the presence of a TCS OFF switch.
TYPE1/TYPE4
System diagram
System Diagram:
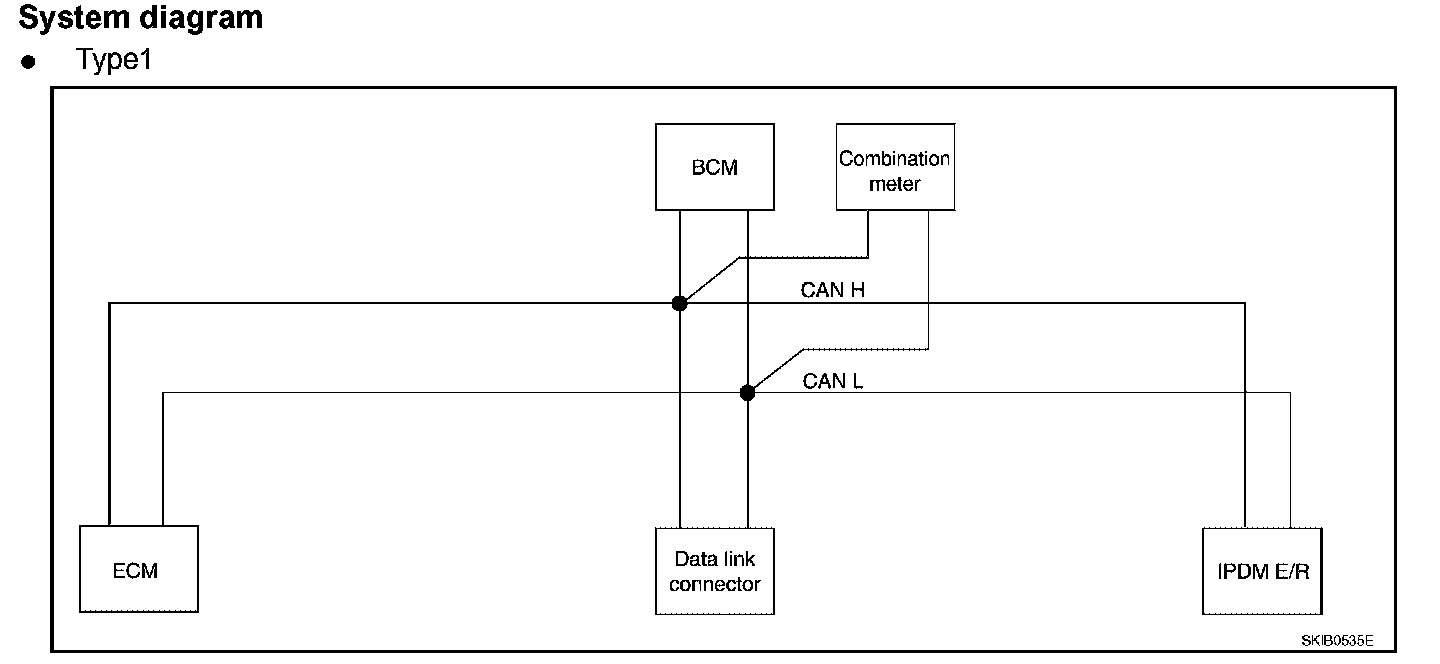
- Type1
System Diagram:
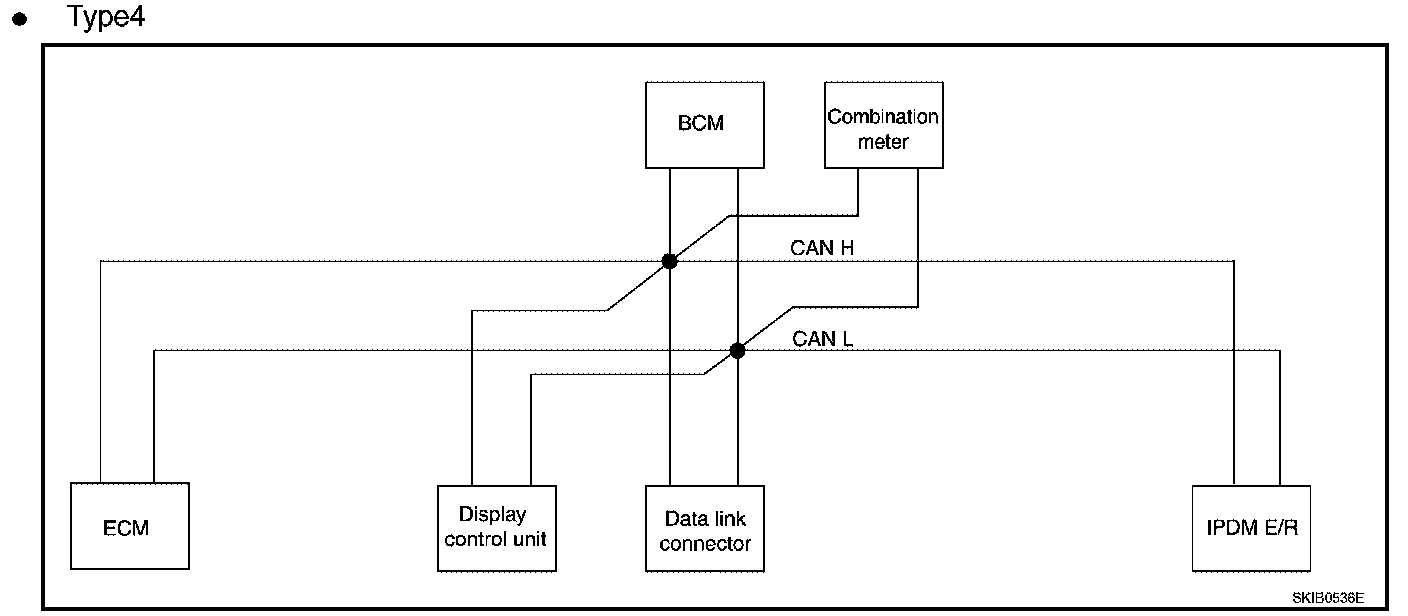
- Type4
Input/Output Signal Chart Part 1:
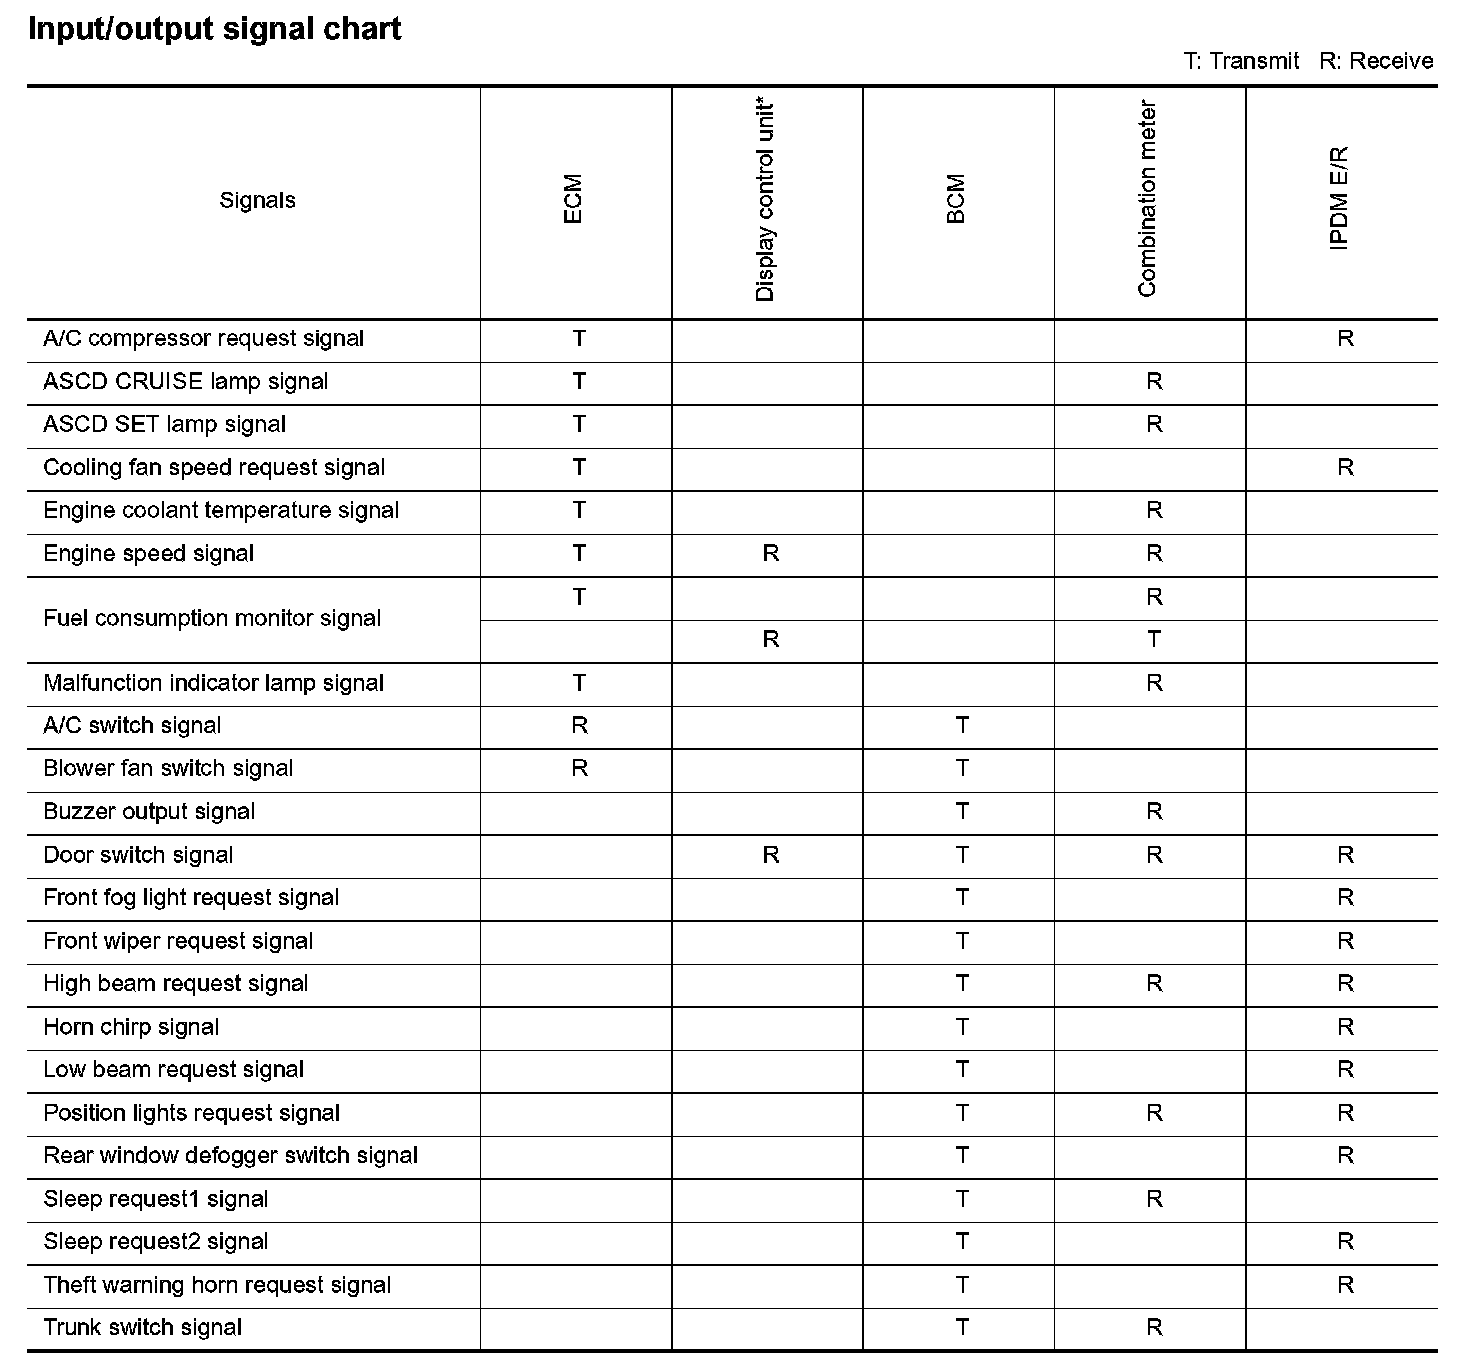
Input/output Signal Chart Part 2:
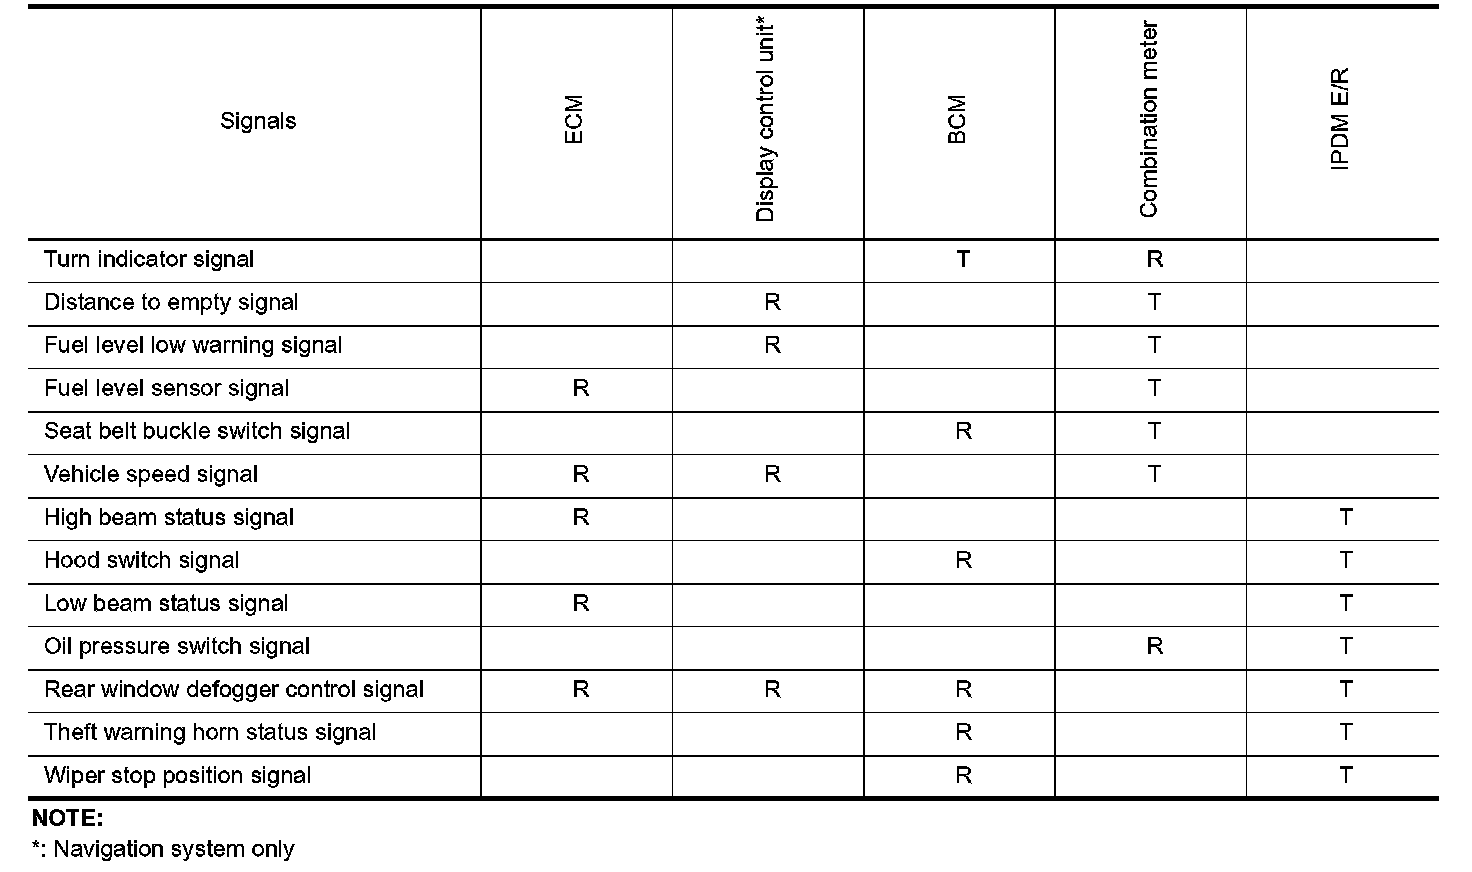
Input/output signal chart
TYPE2/TYPE3
System diagram
System Diagram:
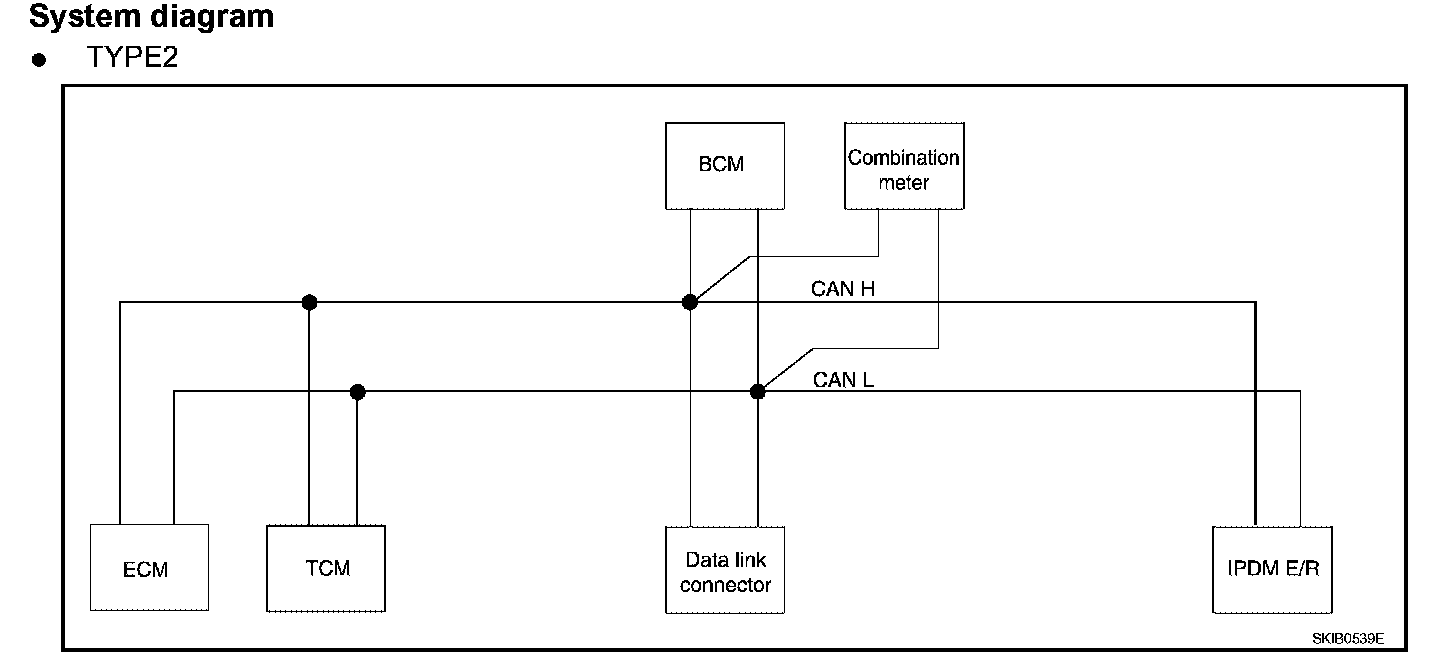
- TYPE2
System Diagram:
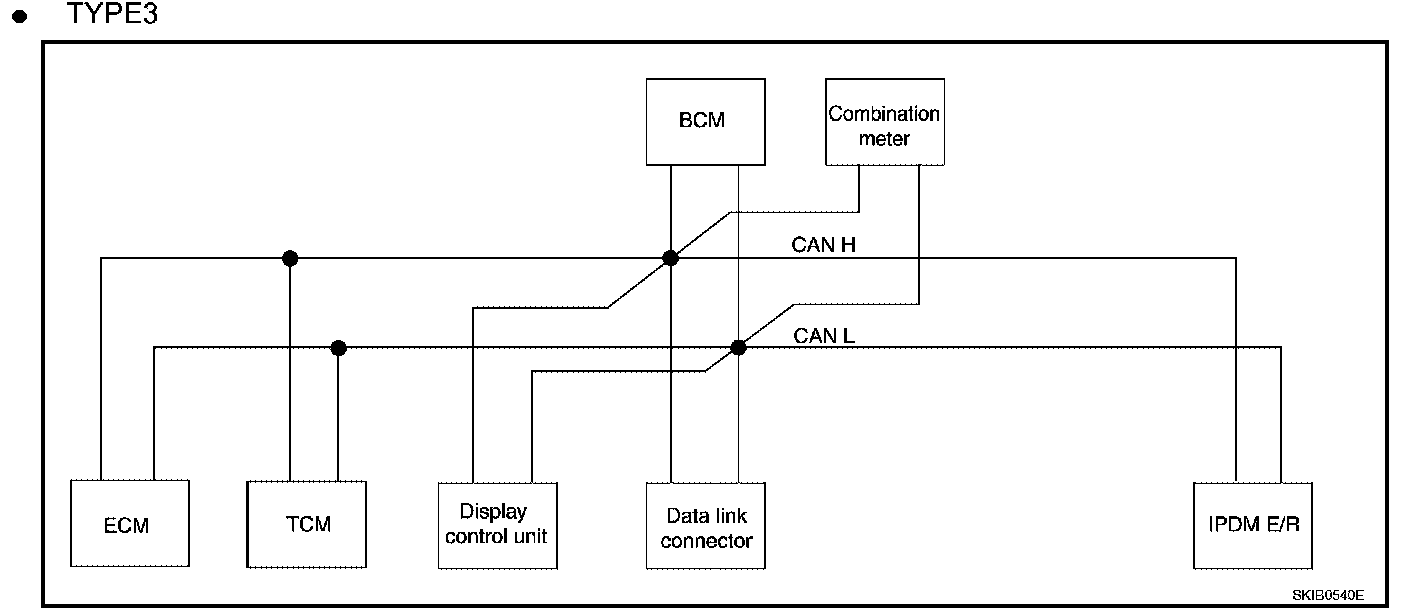
- TYPE3
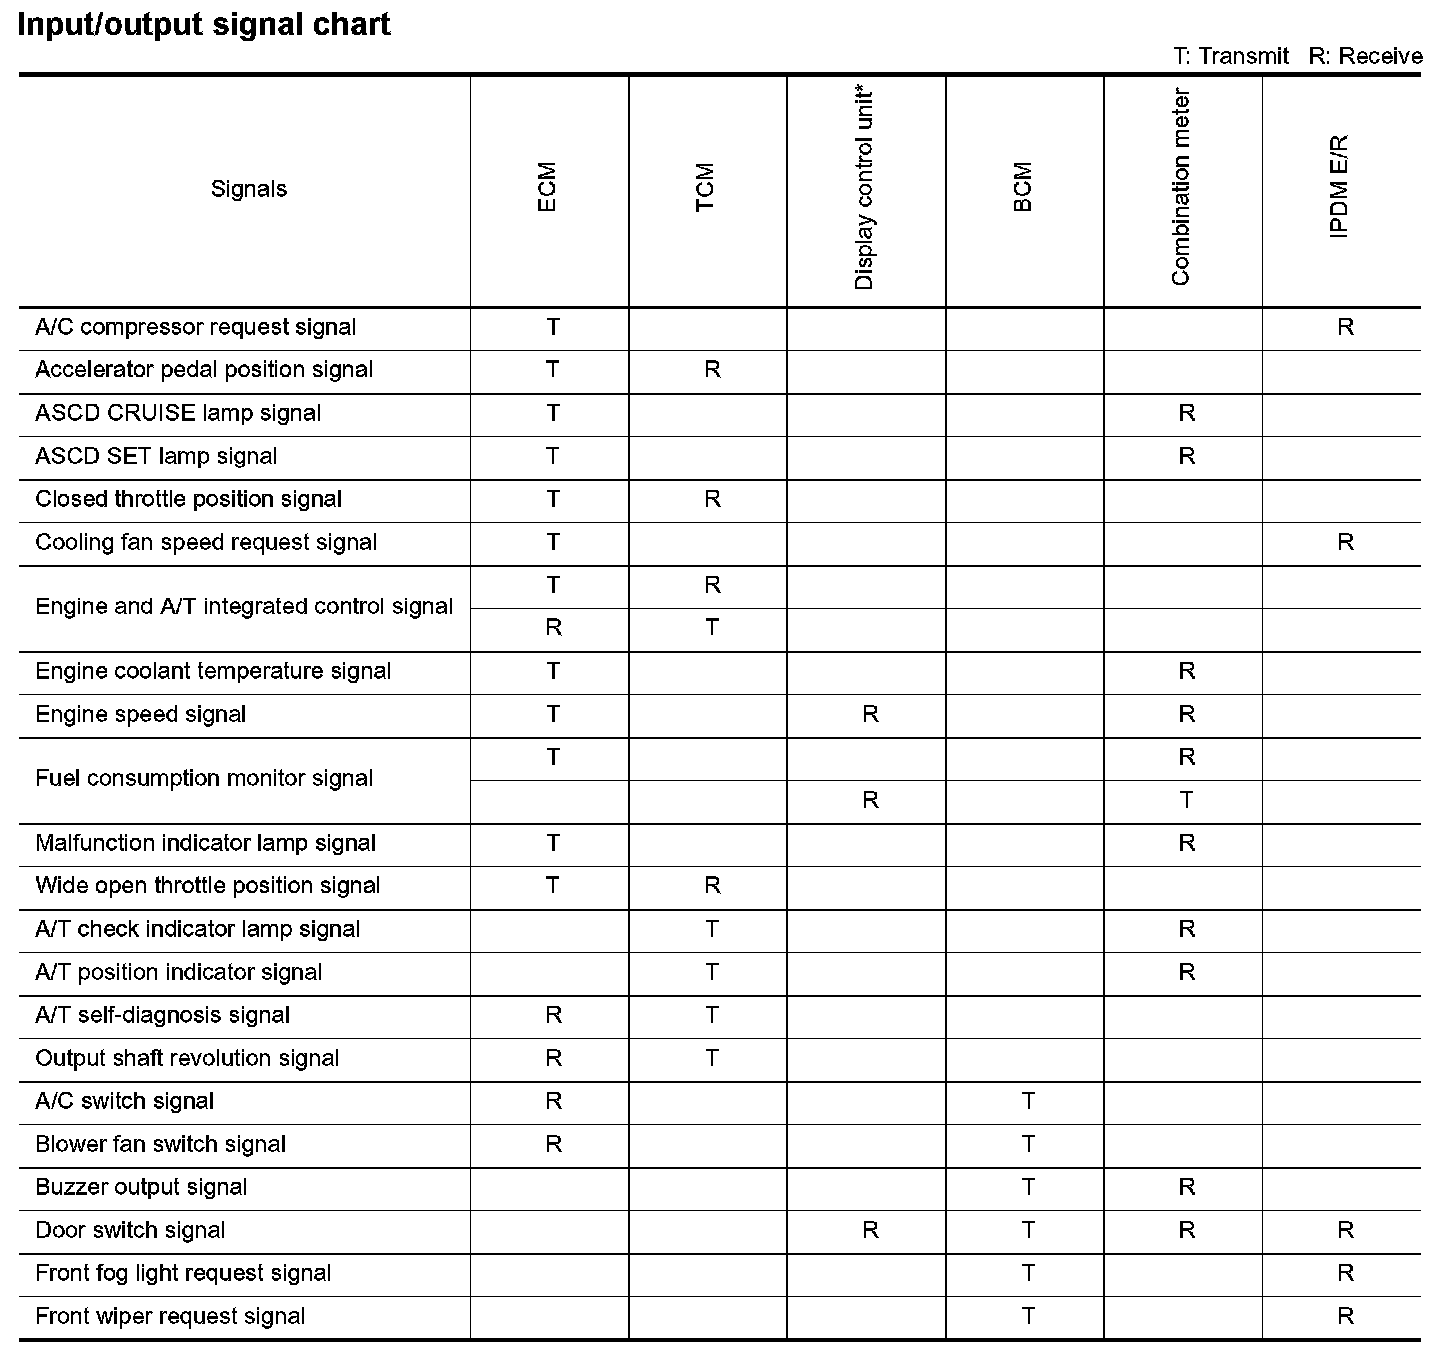
Input/Output Signal Chart Part 1:
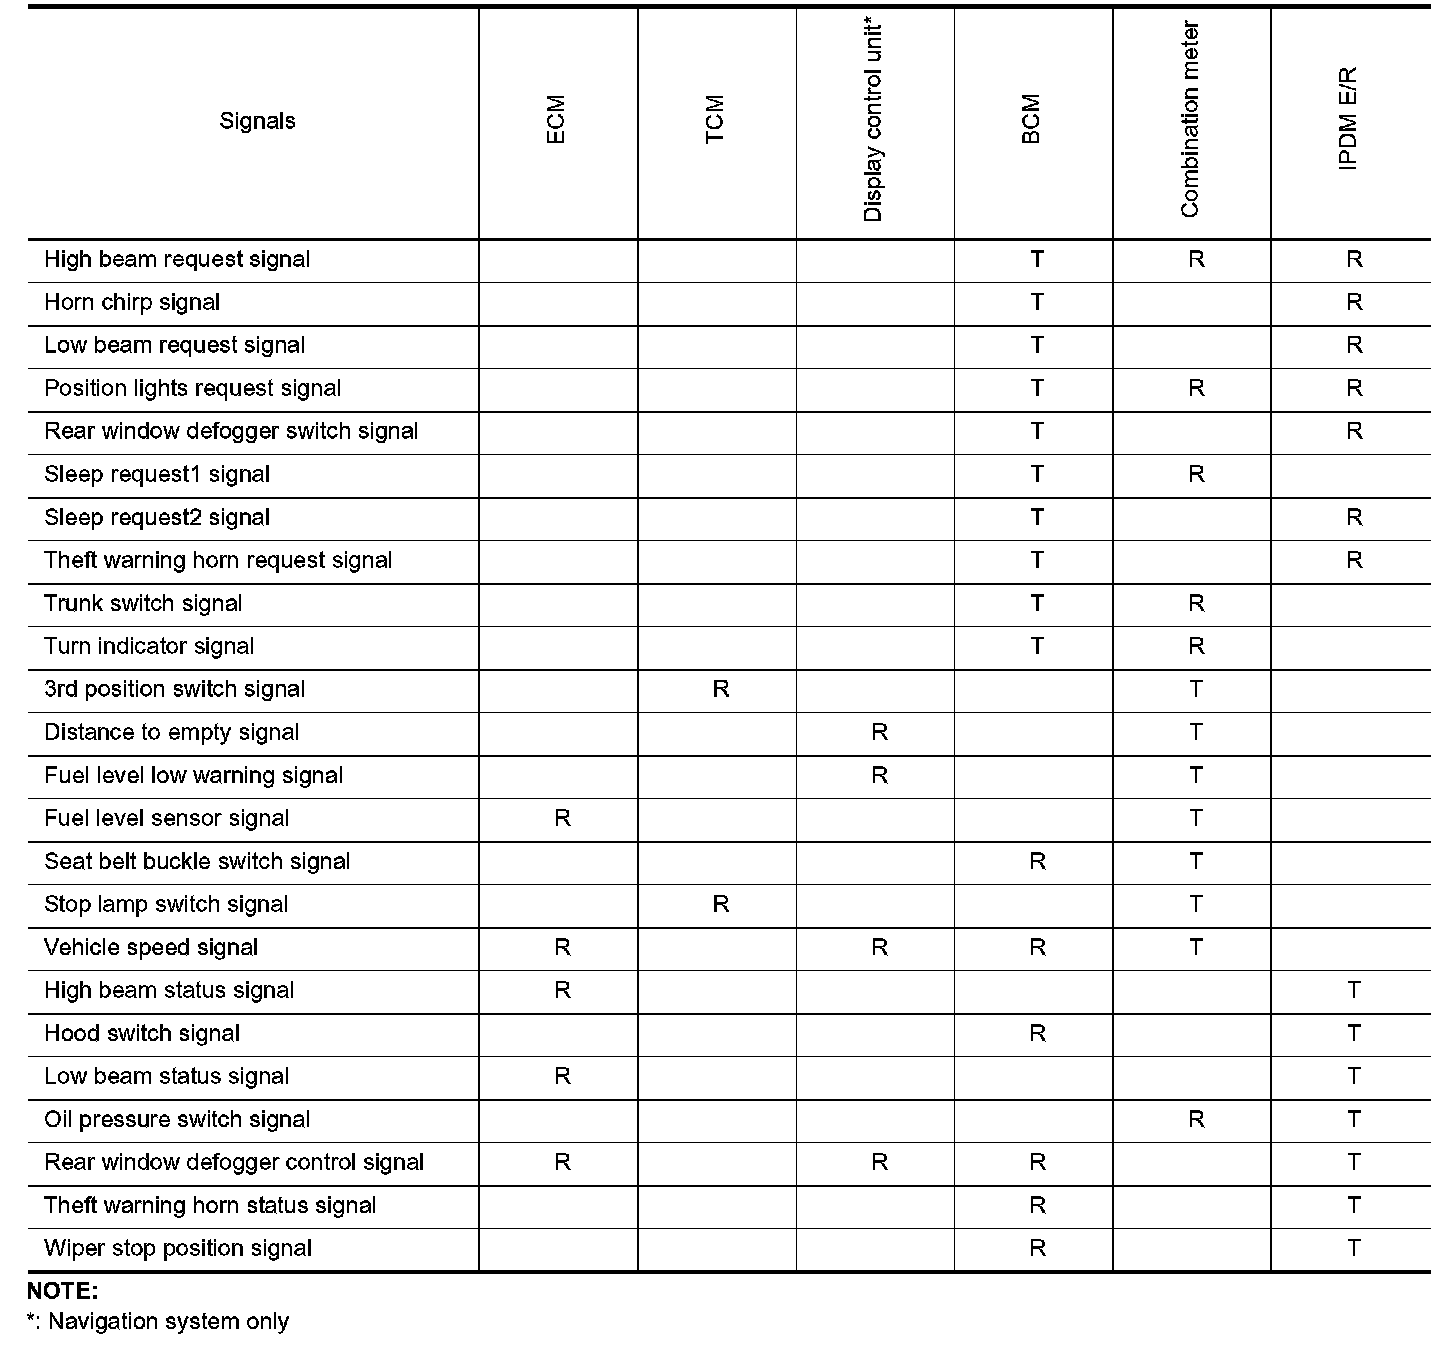
Input/Output Signal Chart Part 2:
Input/output signal chart
TYPE5
System diagram
System Diagram:
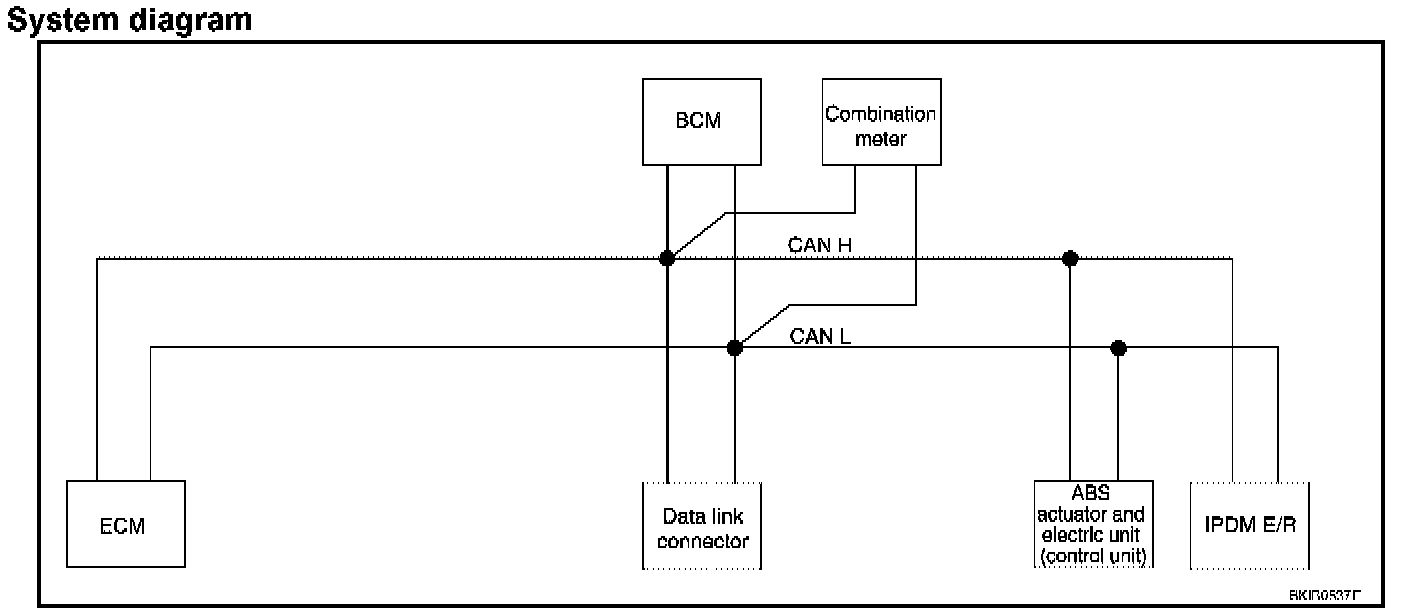
- TYPE5
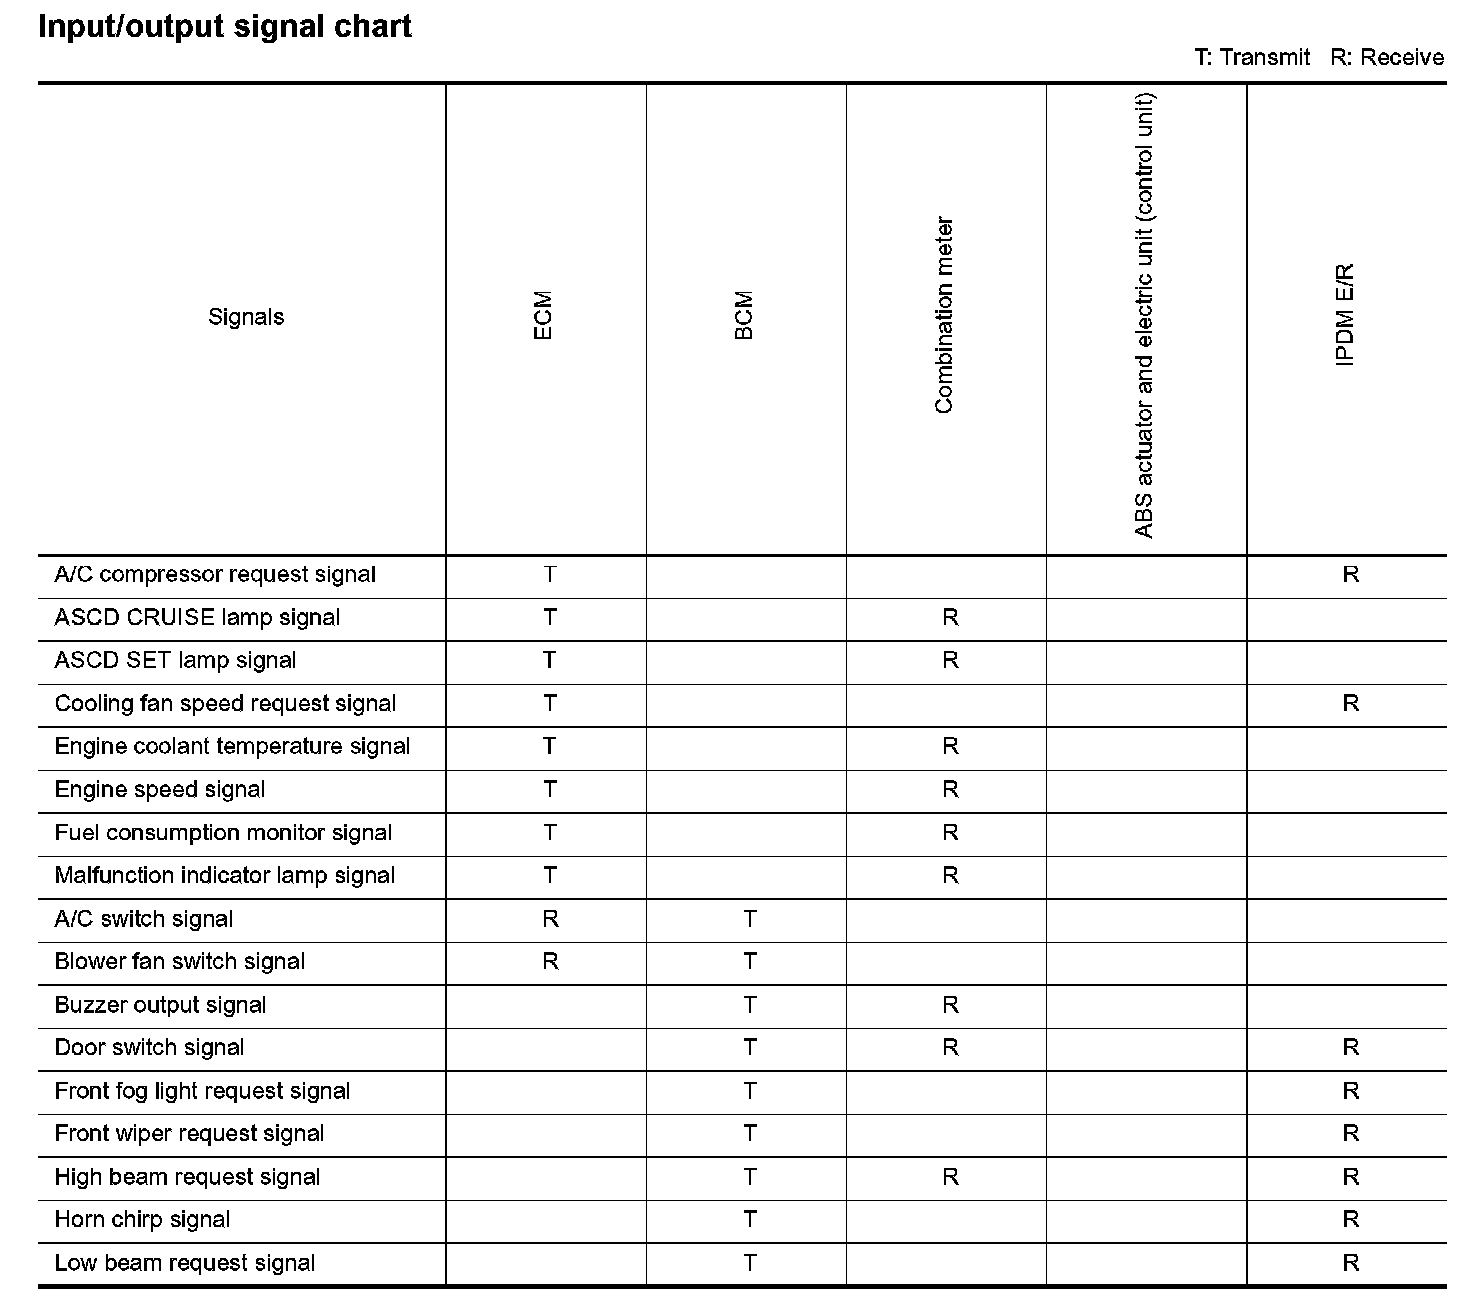
Input/Output Signal Chart Part 1:
Input/Output Signal Chart Part 2:
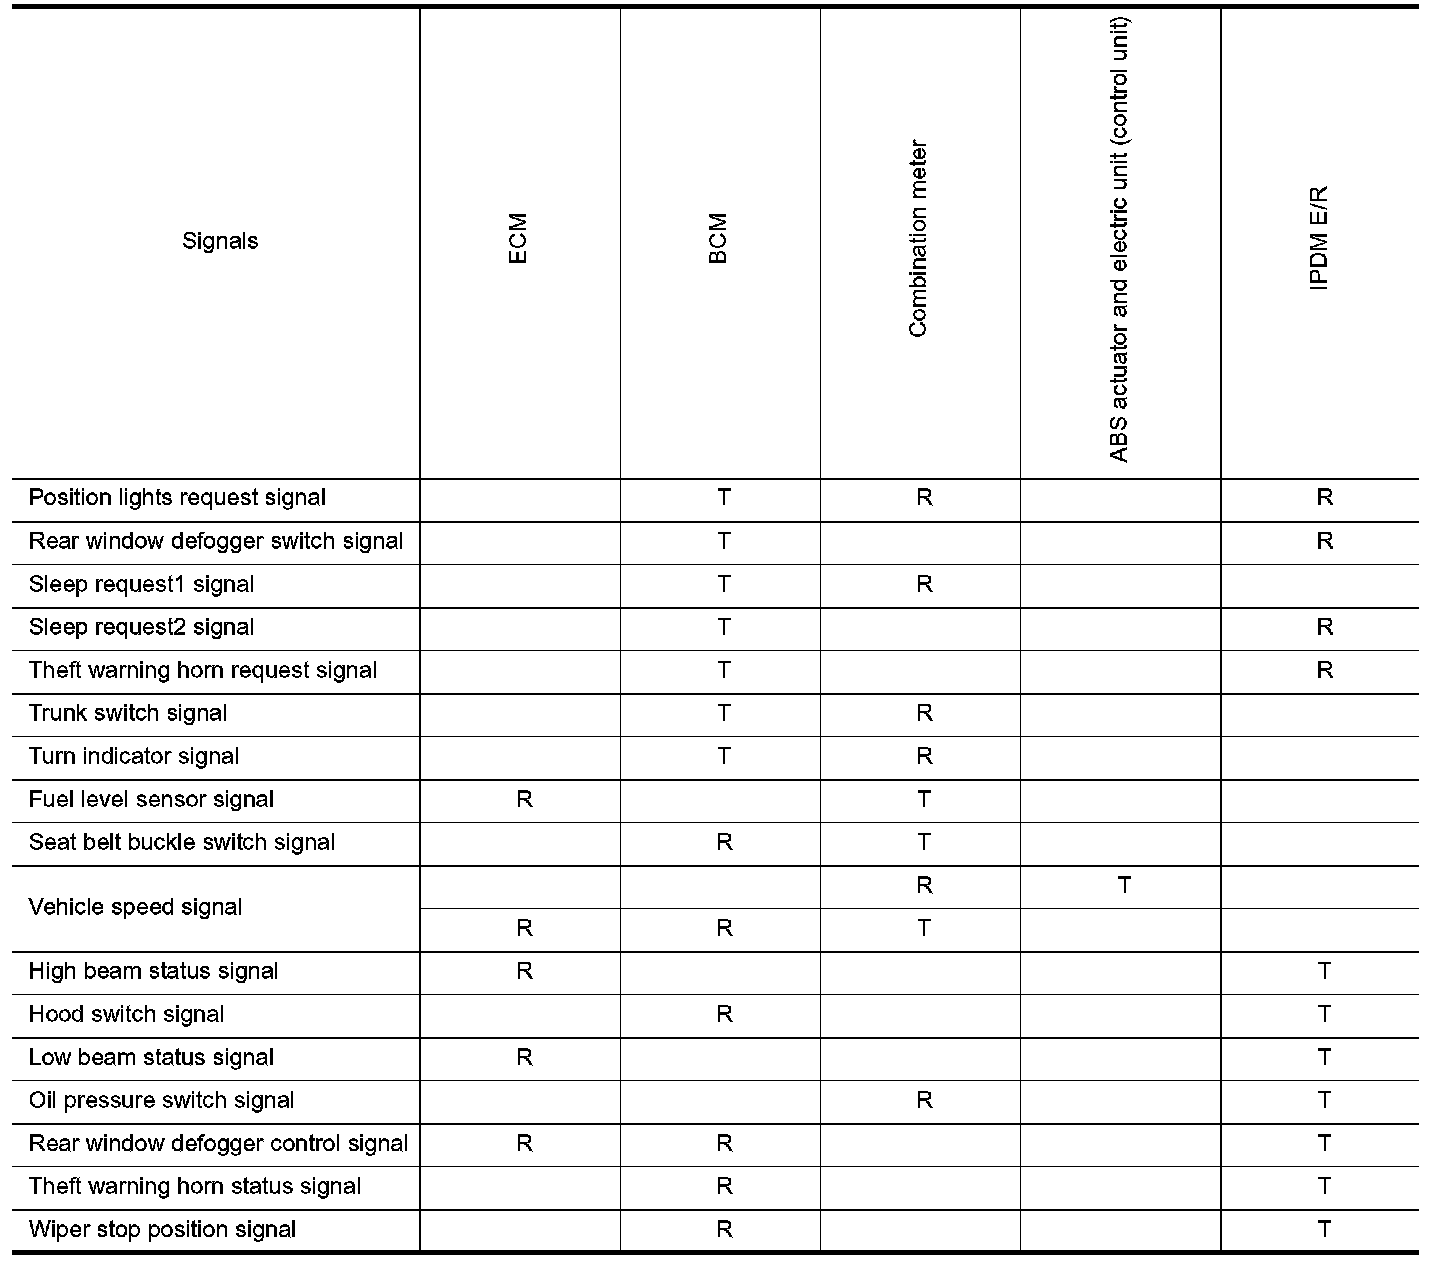
Input/output signal chart
TYPE6
System diagram
System Diagram:
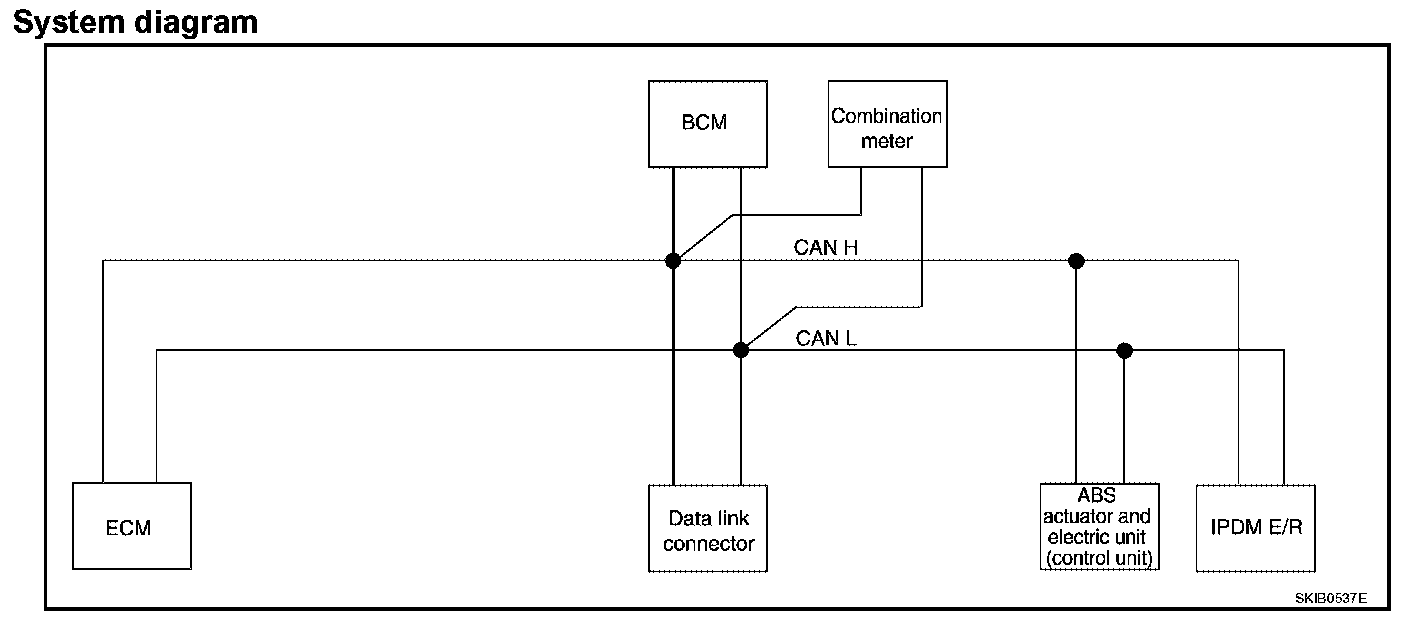
- TYPE6
Input/Output Signal Chart Part 1:
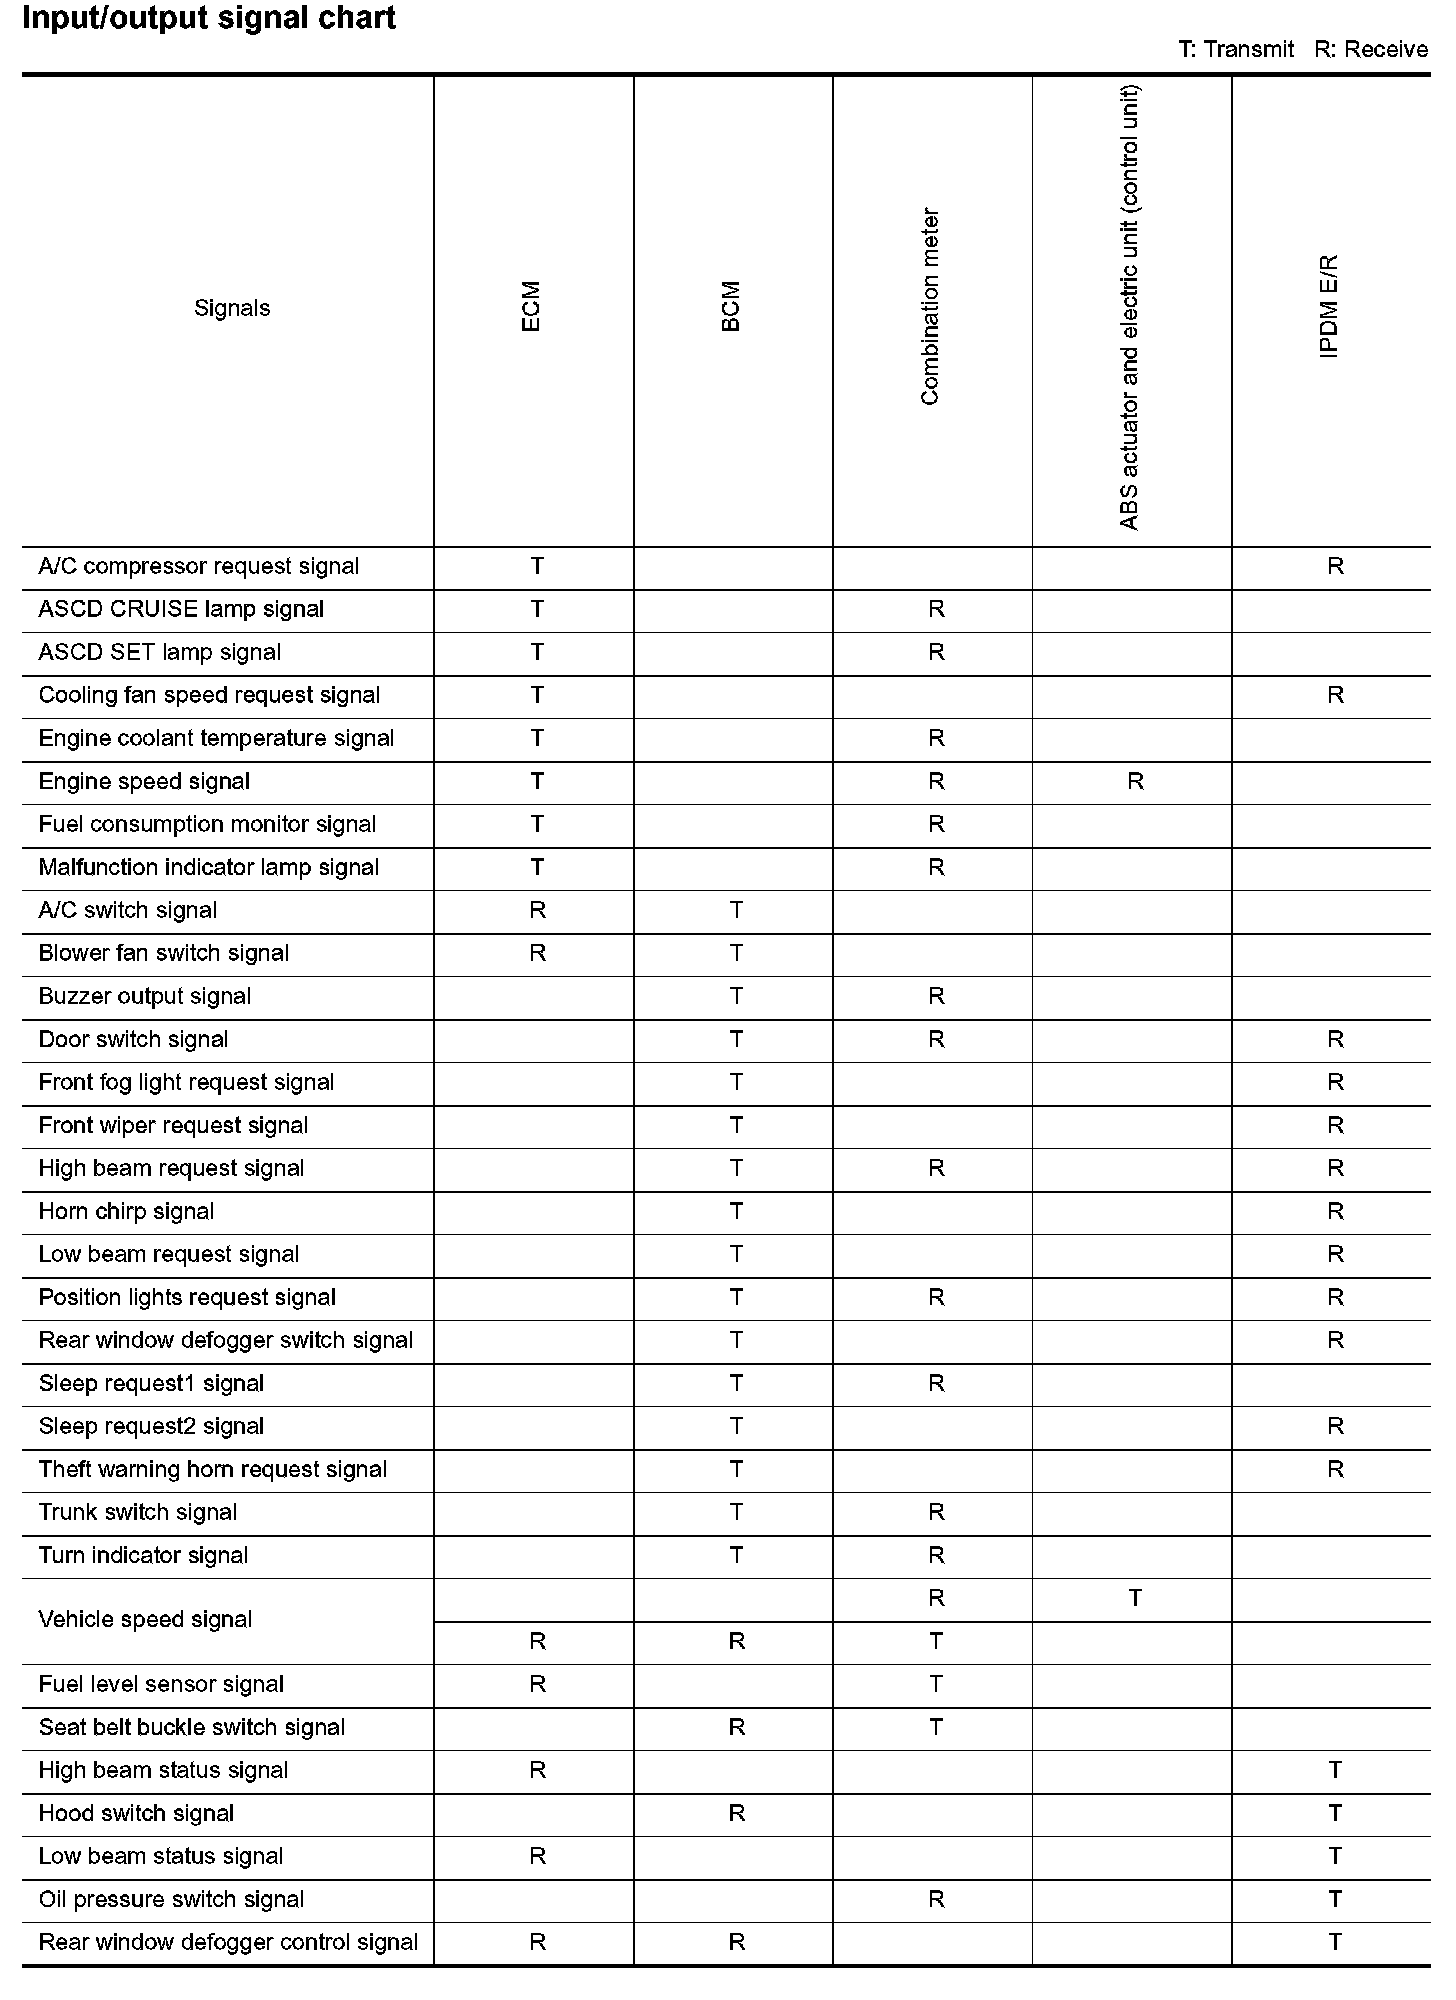
Input/Output Signal Chart Part 2:
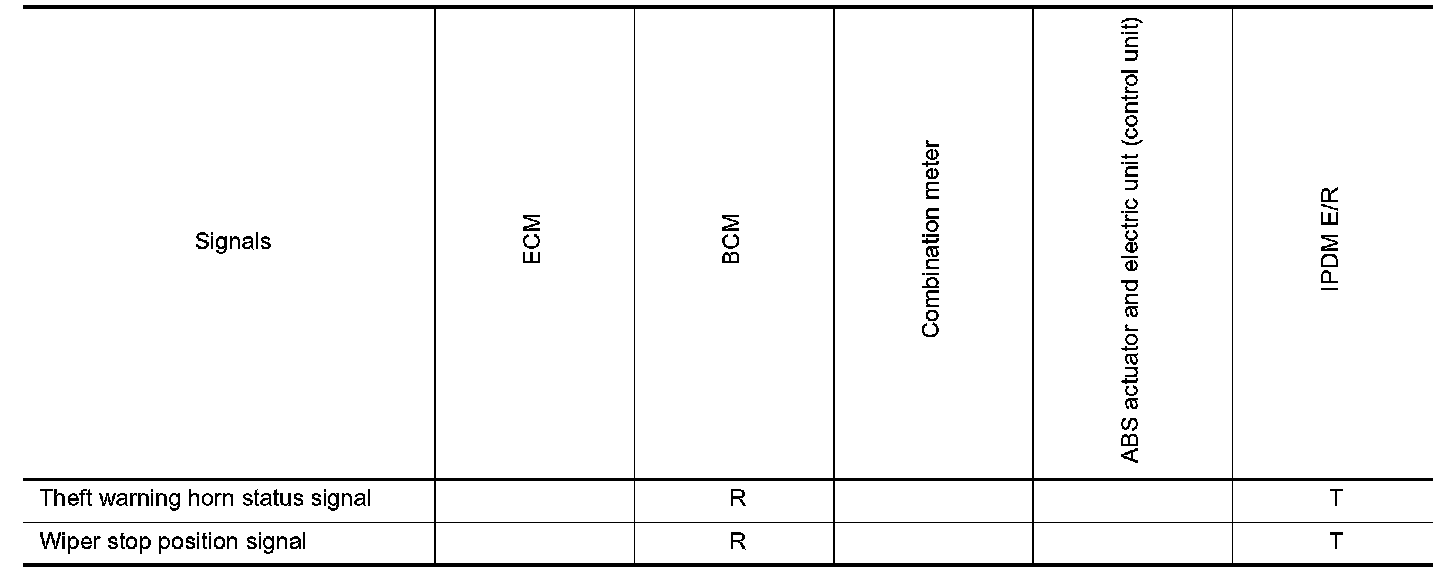
Input/output signal chart
TYPE7
System diagram
System Diagram:
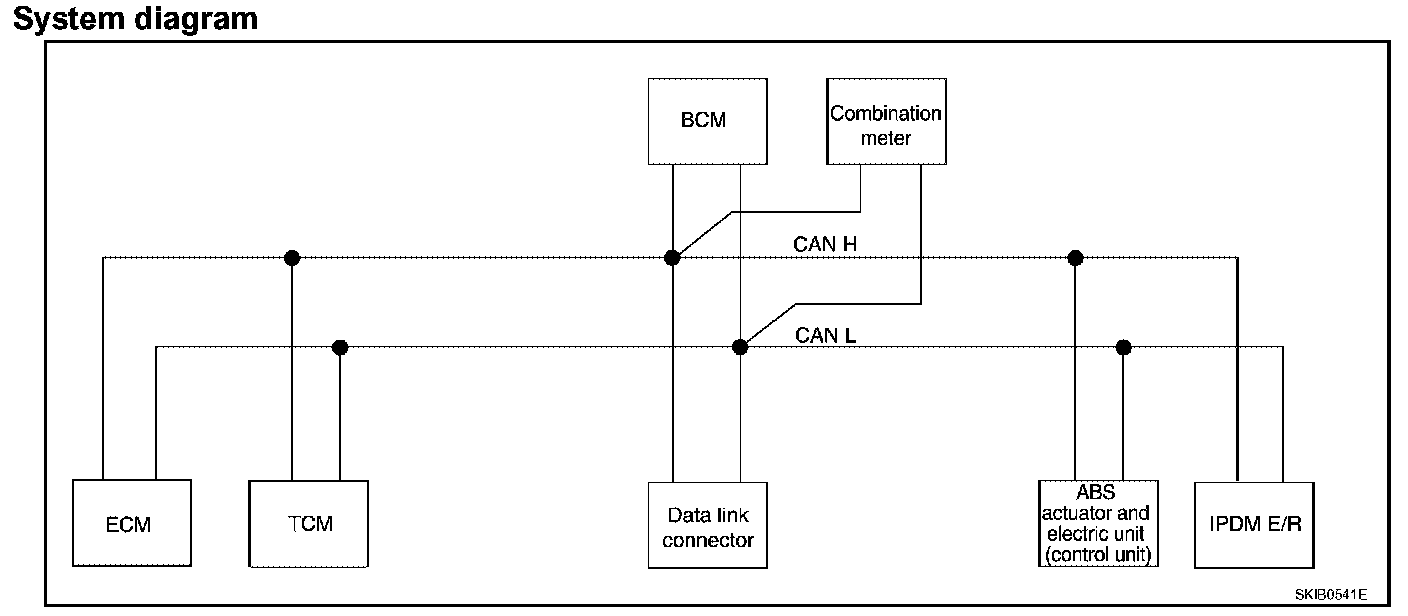
- TYPE7
Input/Output Signal Chart Part 1:
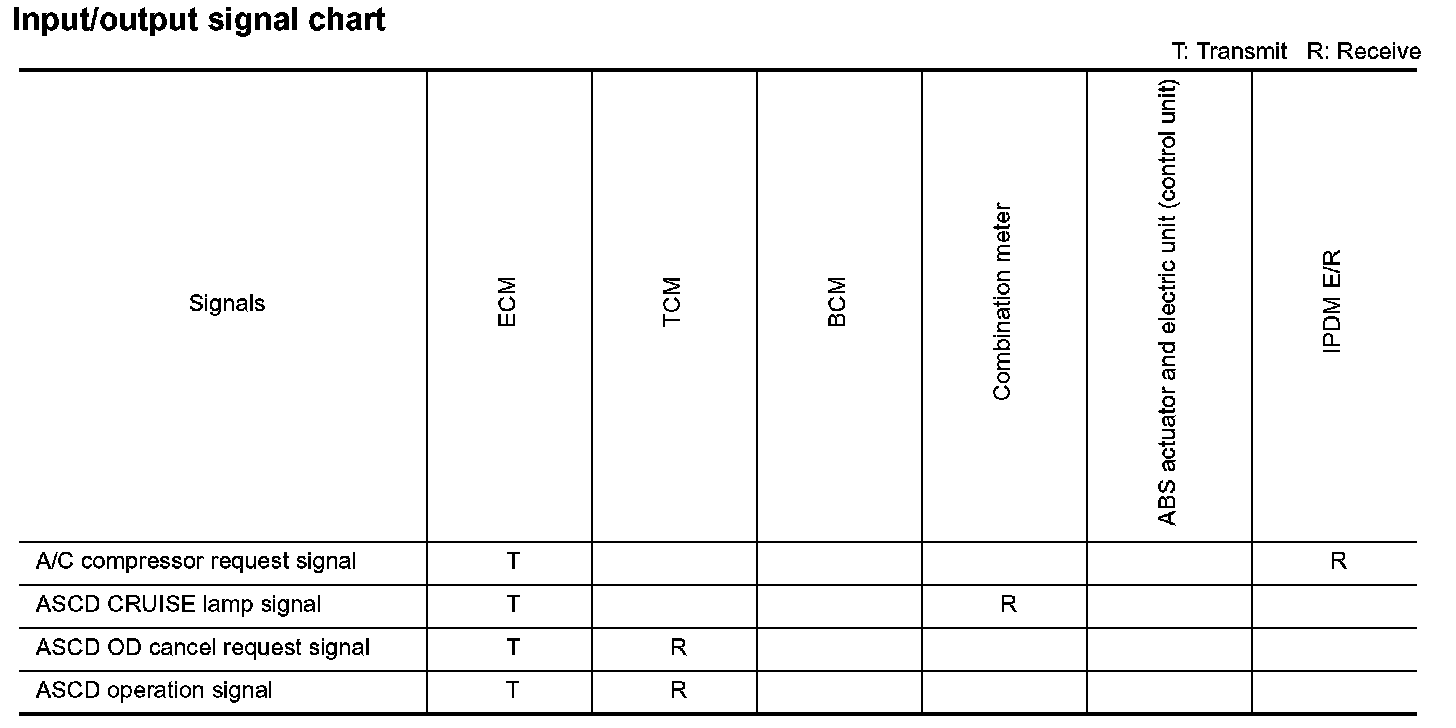
Input/Output Signal Chart Part 2:
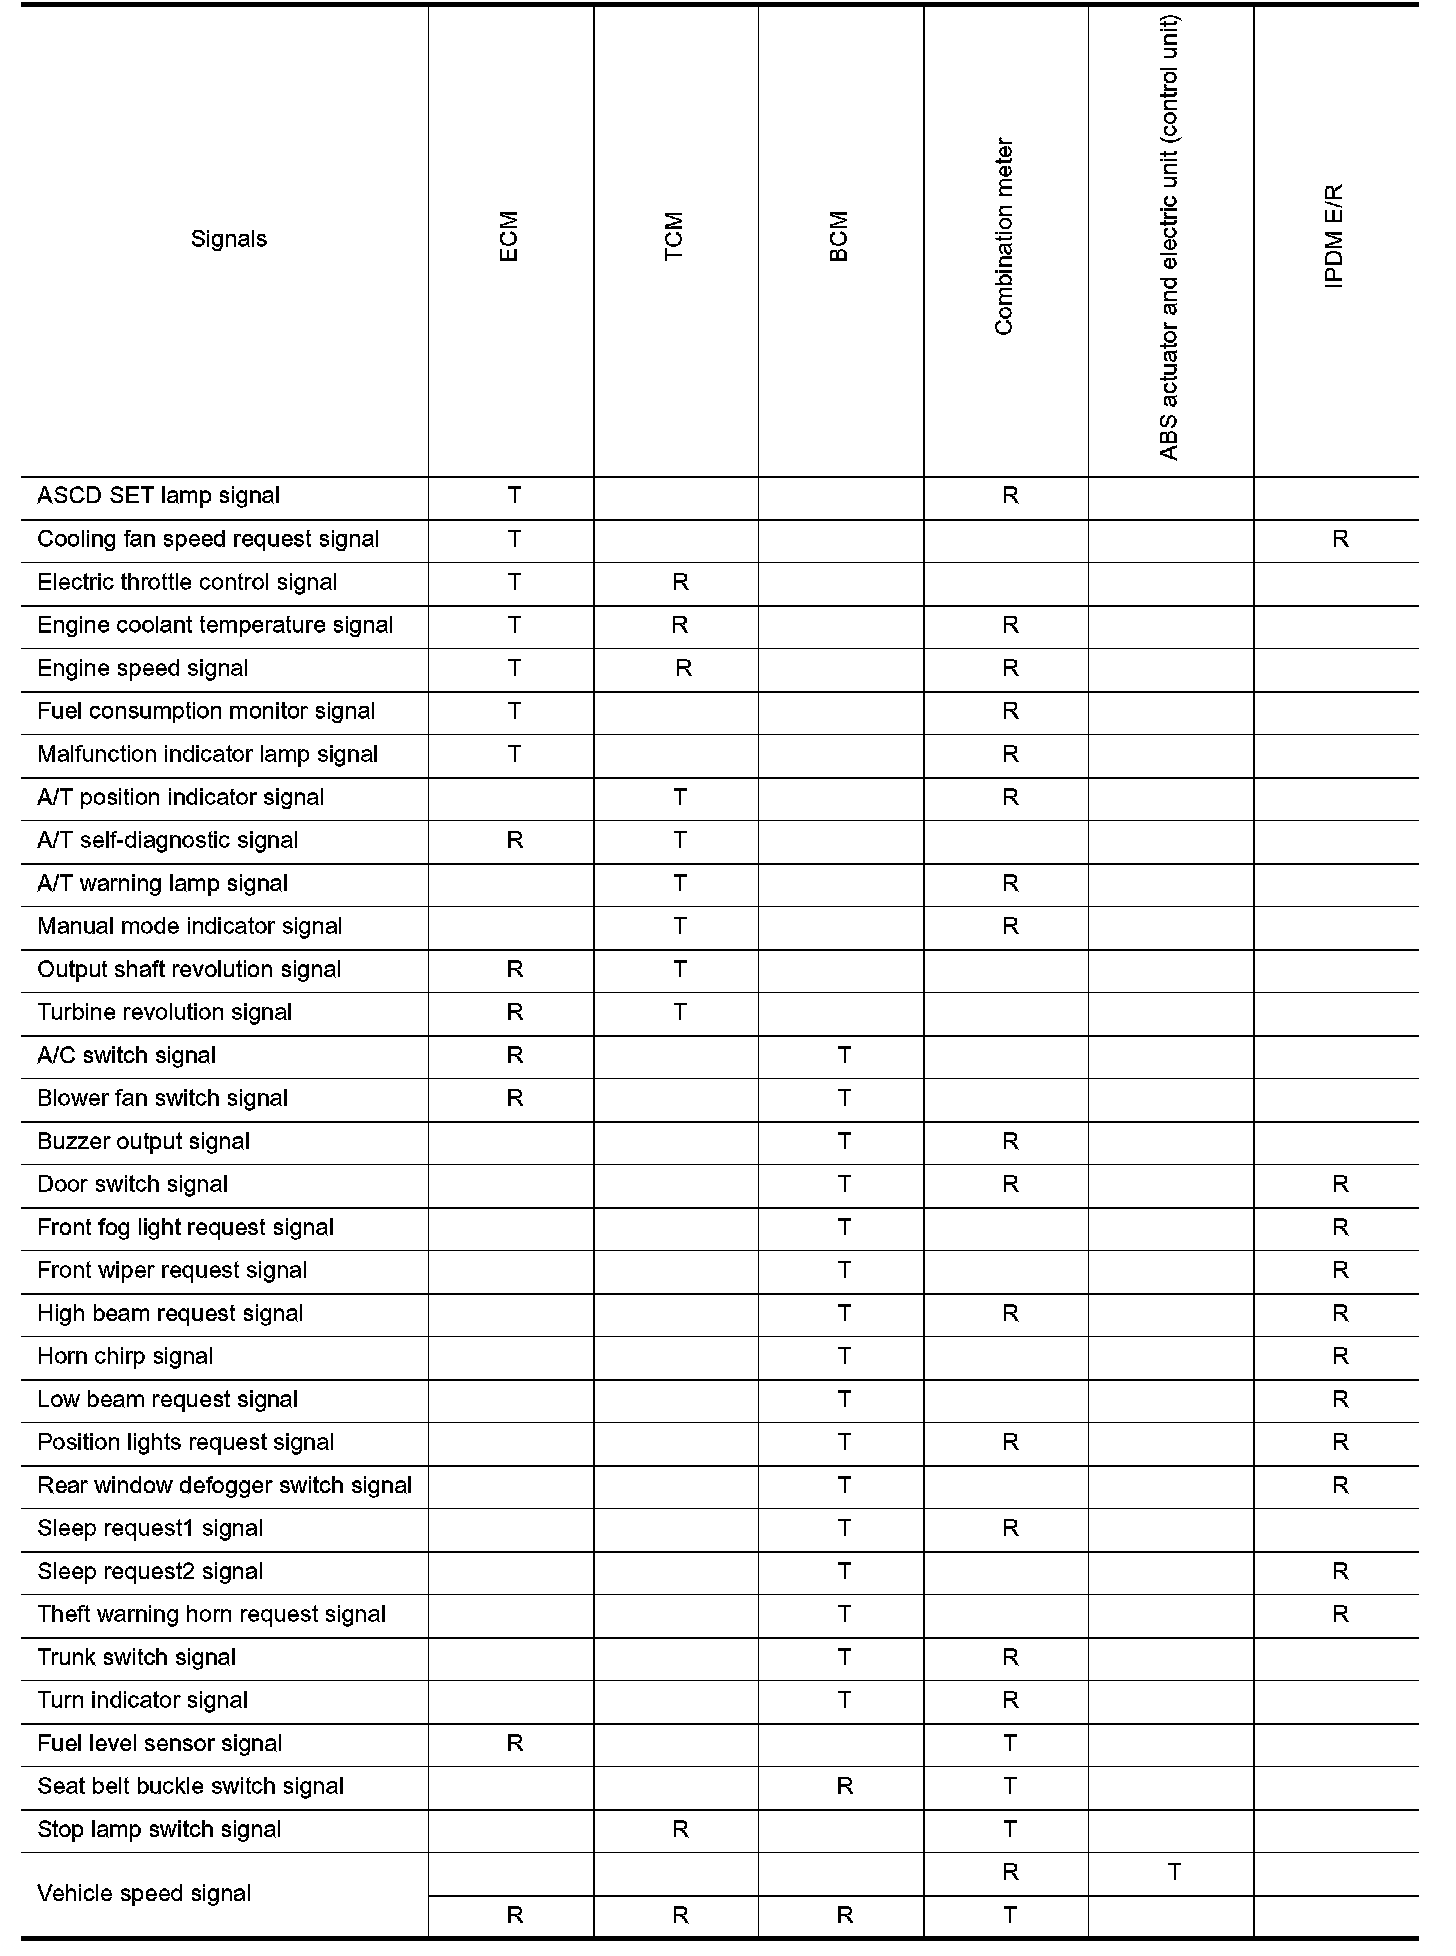
Input/Output Signal Chart Part 3:
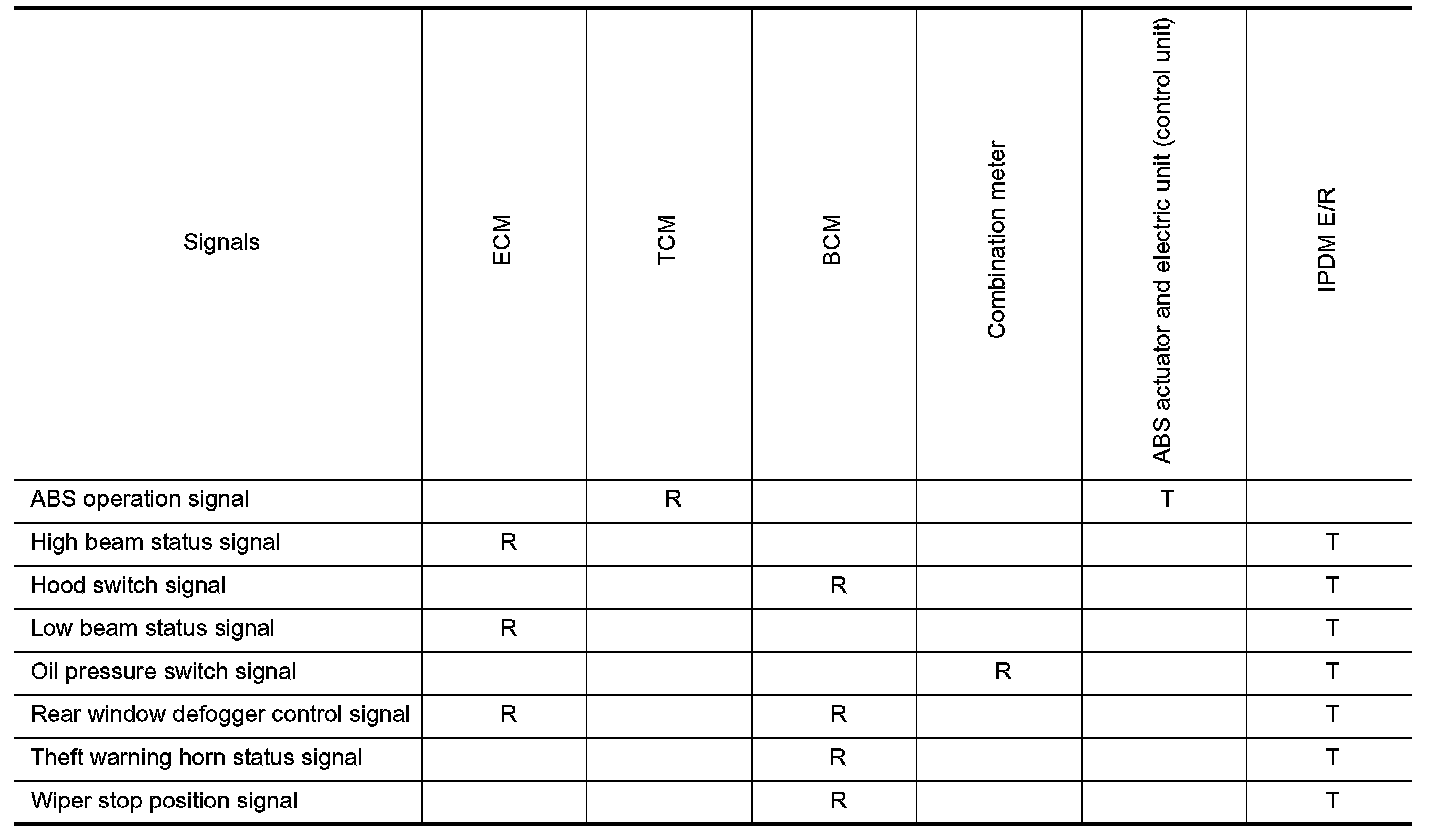
Input/output signal chart
TYPE8/TYPE9
System diagram
System Diagram:
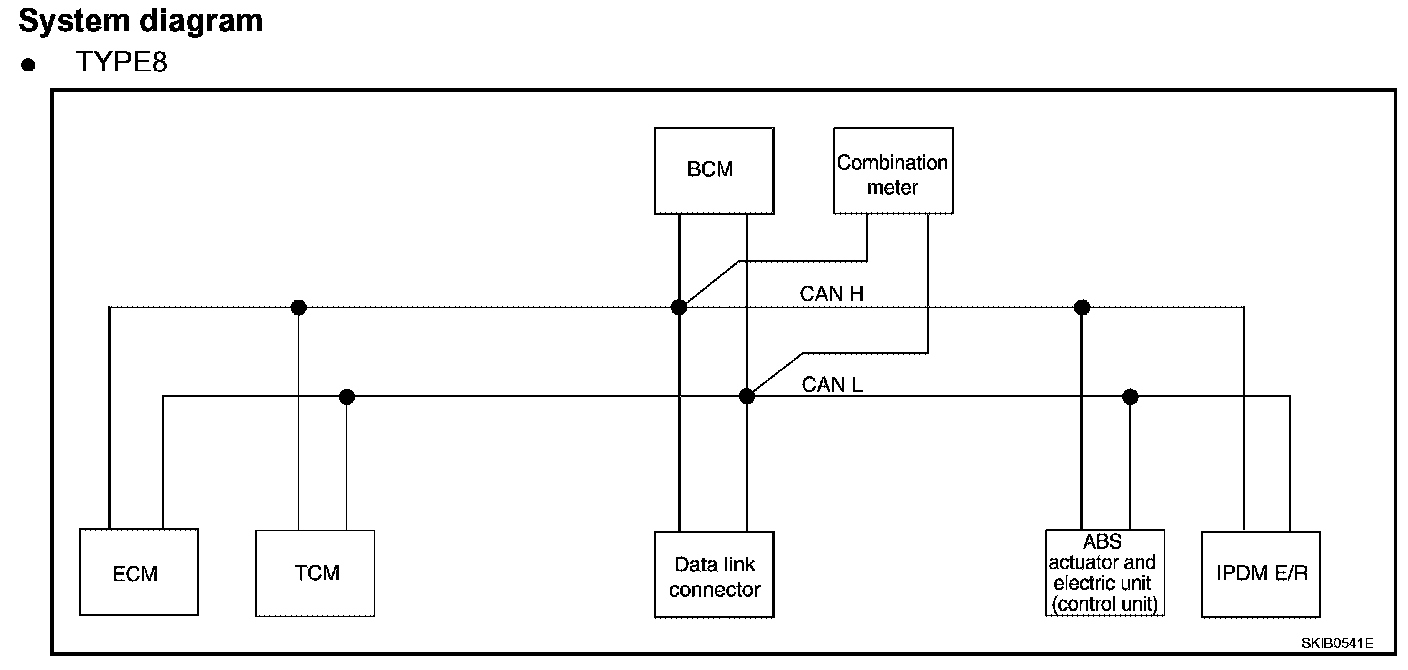
- TYPE8
System Diagram:
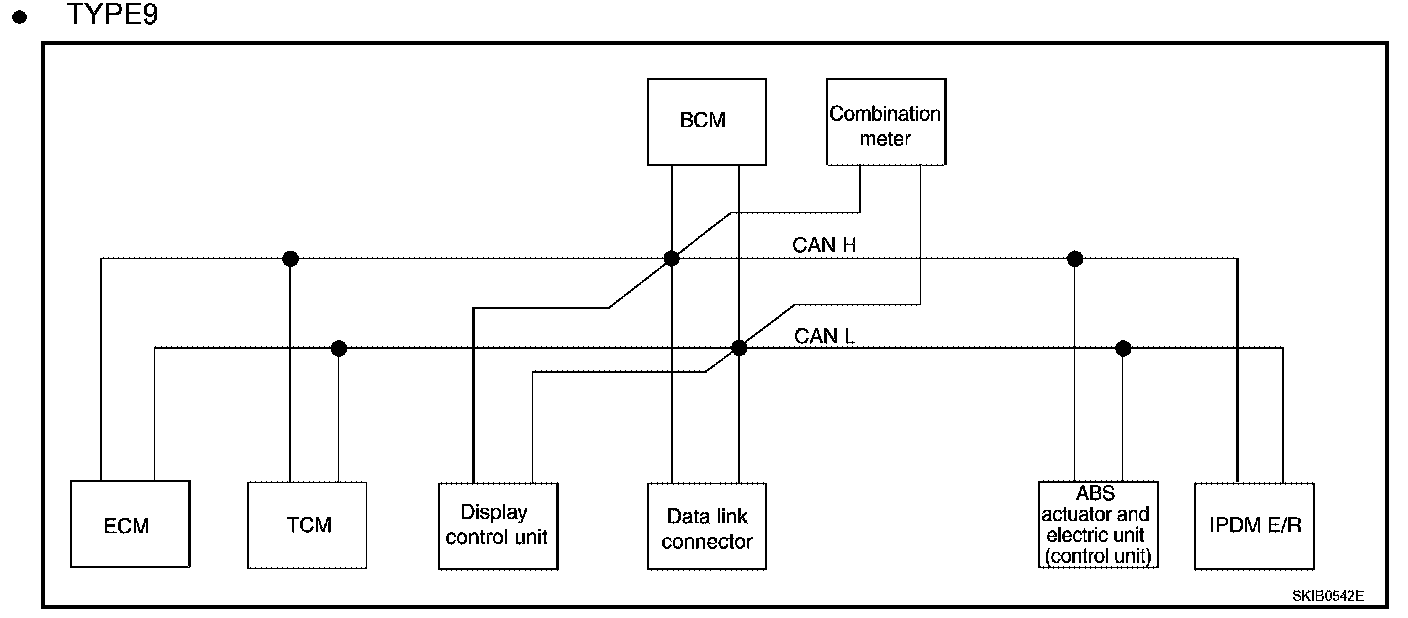
- TYPE9
Input/Output Signal Chart Part 1:
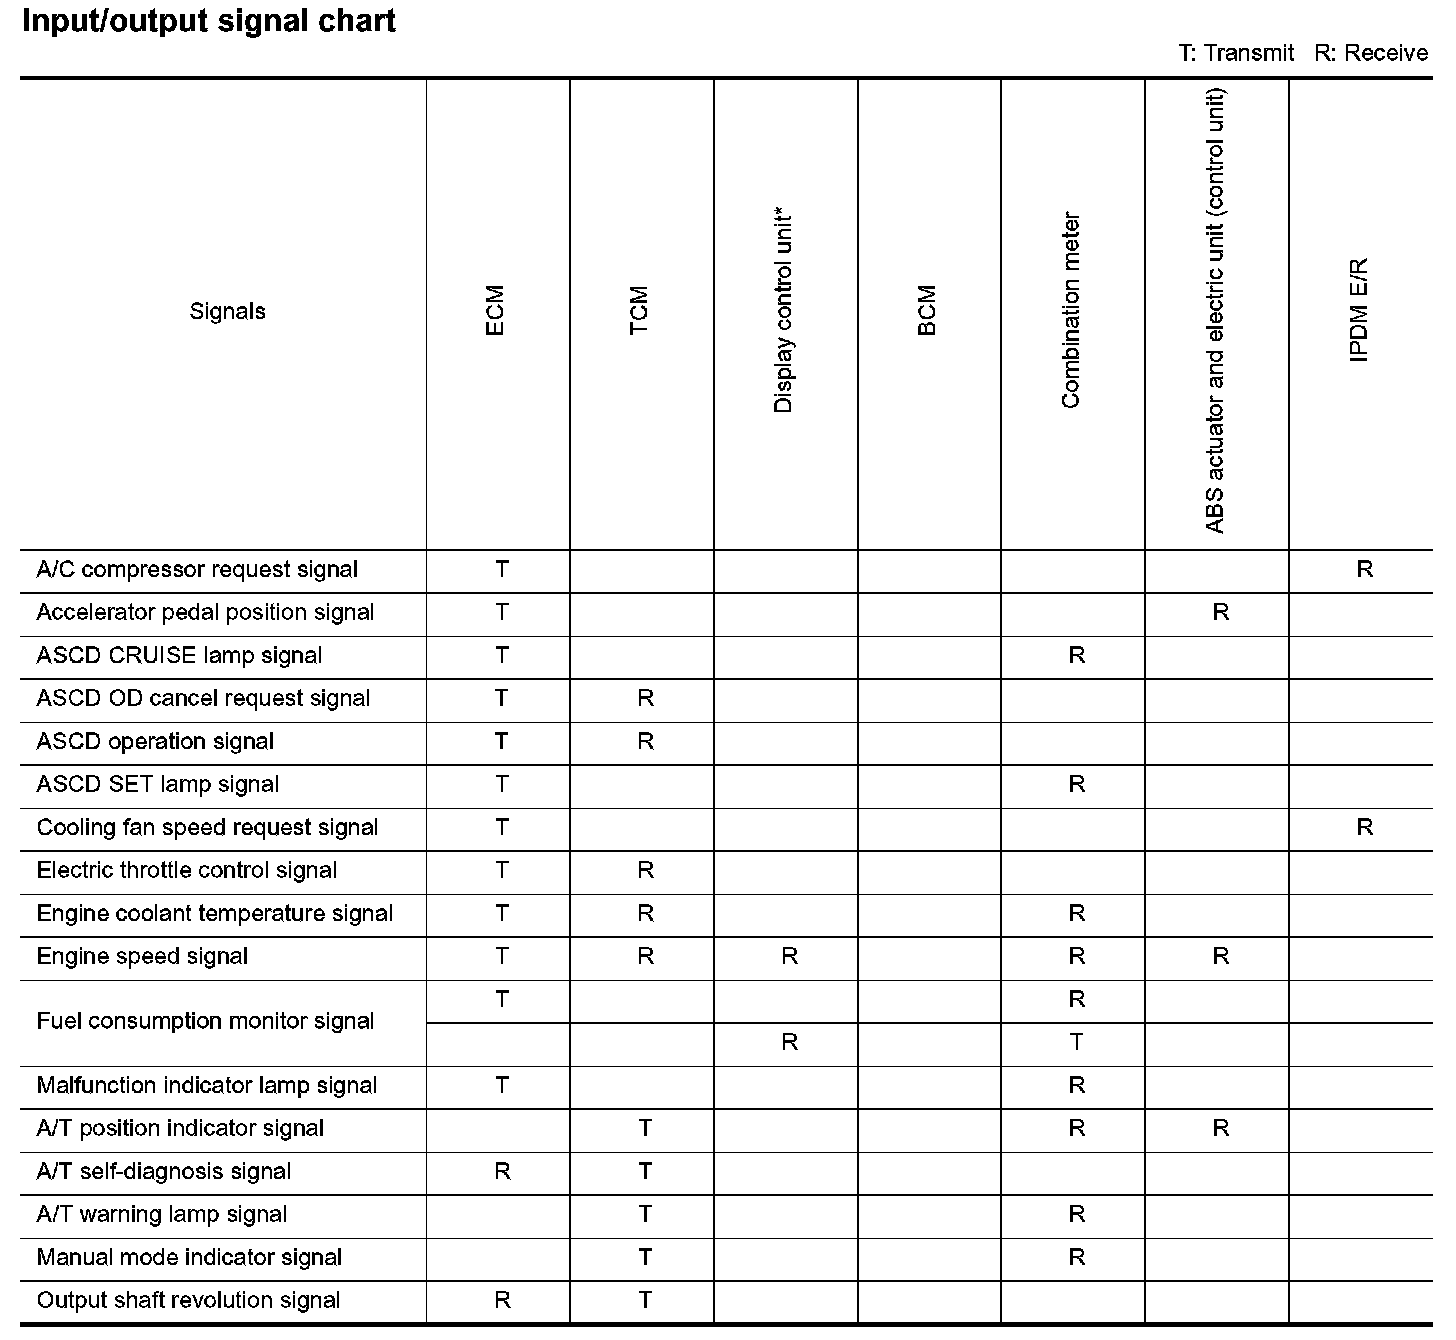
Input/Output Signal Chart Part 2:
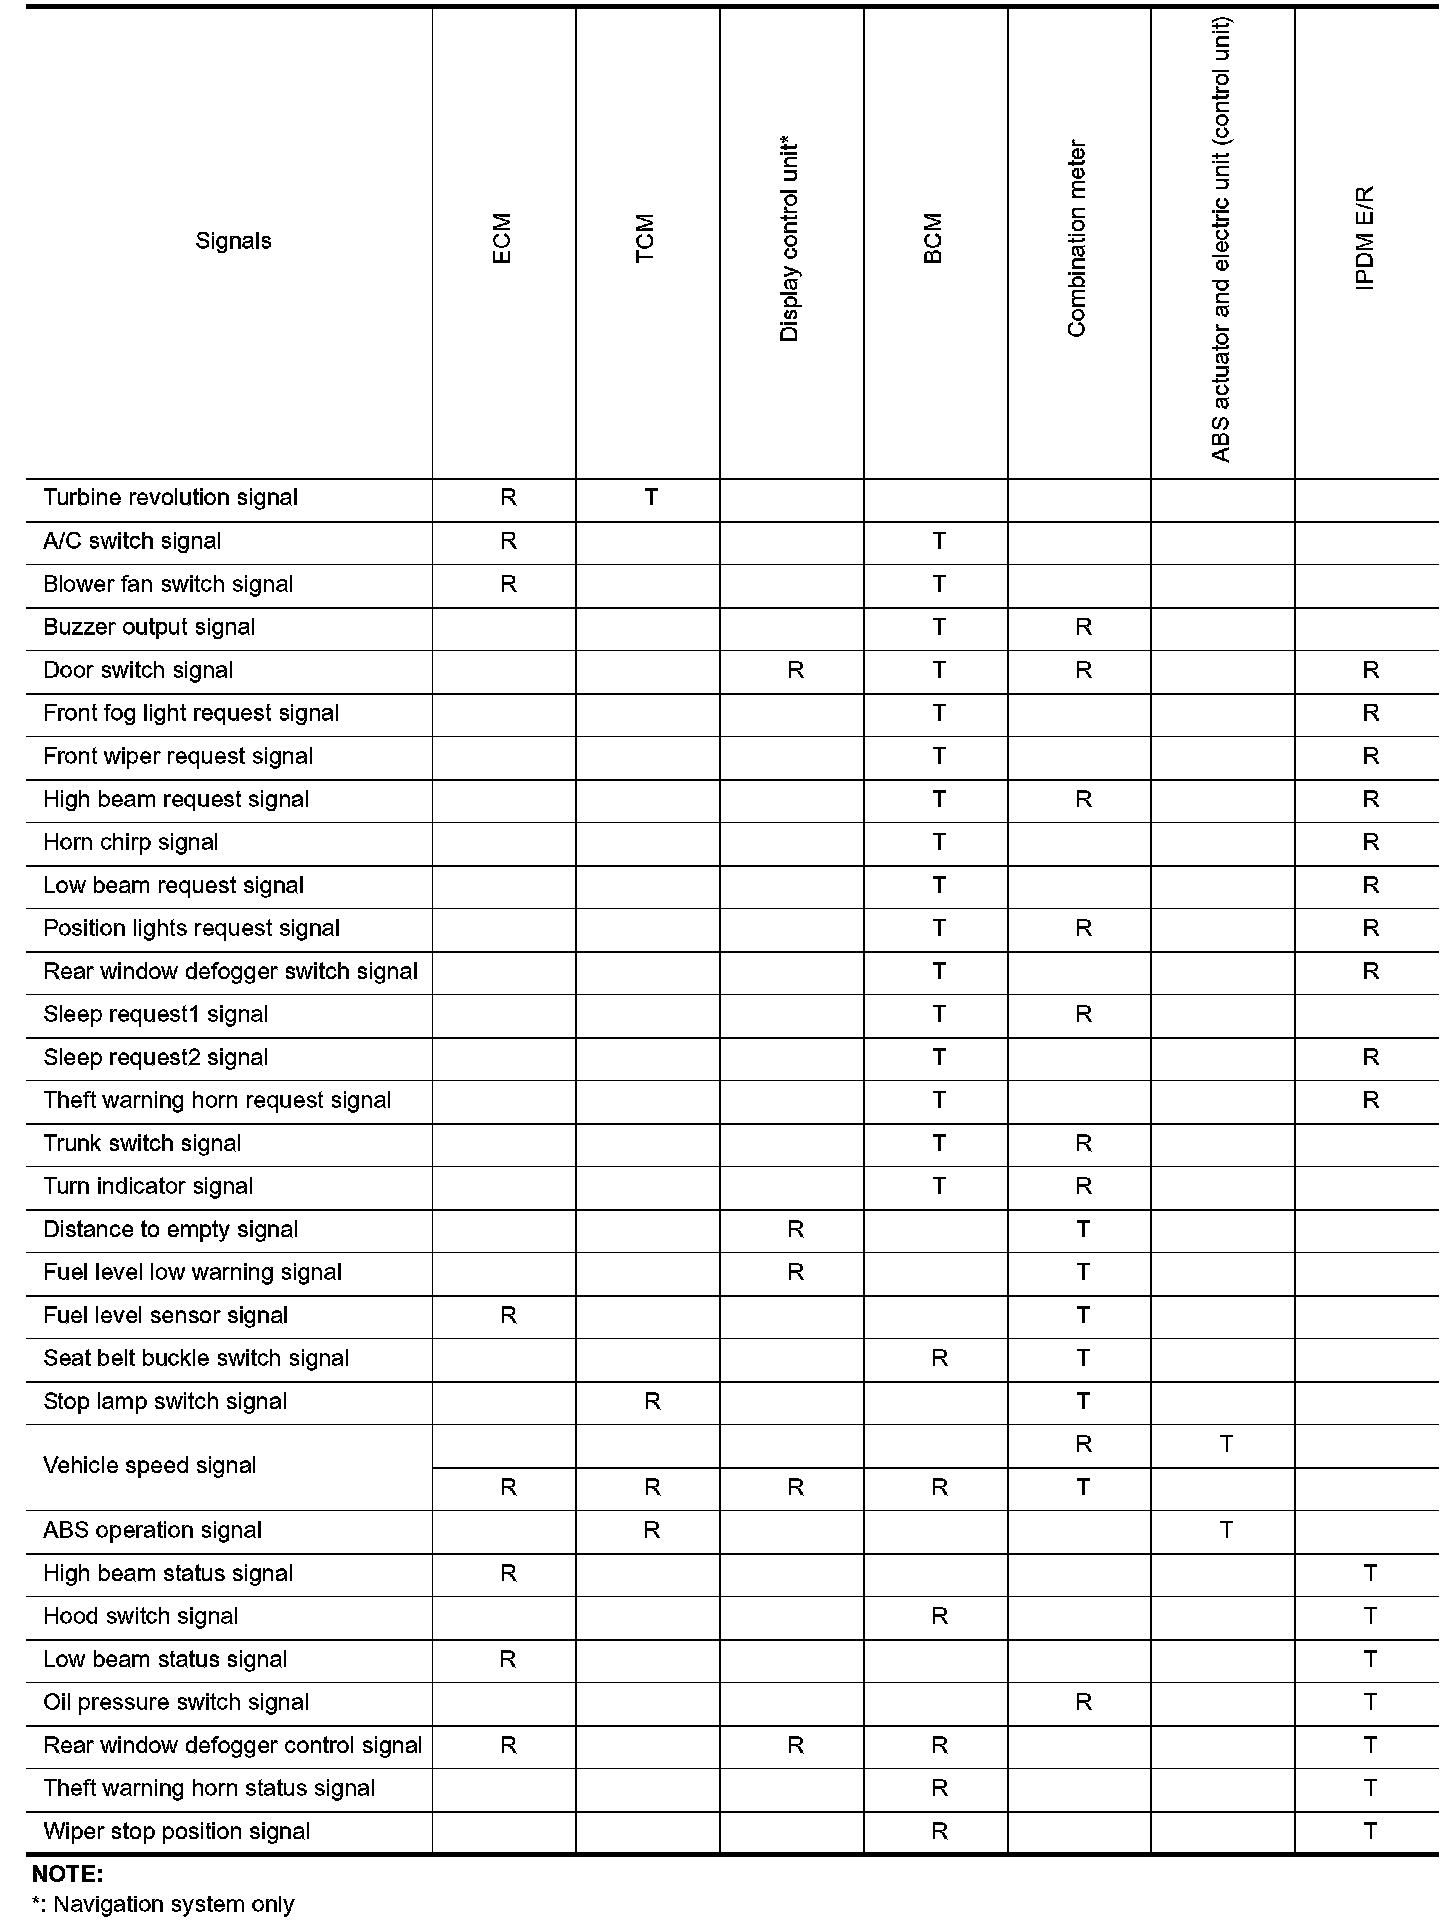
Input/output signal chart